neuer Blog
Mit einer Dichte von etwa einem Sechstel der von Stahl, gepaart mit selbstschmierenden Eigenschaften und dem Potenzial zur Geräuschreduzierung, bietet PEEK eine überzeugende Kombination von Eigenschaften für bestimmte Robotergelenkanwendungen. Große, tragende Gelenke in den unteren Gliedmaßen sind jedoch nicht unbedingt der Bereich, in dem PEEK am besten abschneidet.
PEEK (Polyetheretherketon) ist ein teilkristalliner Hochleistungs-Konstruktionsthermoplast mit einer Langzeitgebrauchstemperatur von etwa 240–260 °C, abhängig von der spezifischen Sorte und deren TDS. Wenn es mit Kohlenstofffasern verstärkt wird (CF-PEEK), kann es zudem ein exzellentes Verhältnis von Festigkeit zu Gewicht bieten.
Die typischen Betriebsbedingungen von Robotergelenken – einschließlich hochfrequenter Hin- und Herbewegungen, alternierender Lasten mit geringer Amplitude, längerer statischer Belastung und Anforderungen an geringe Vibrationen – stimmen gut mit der Eigenschaftskombination von PEEK überein.
Wie geeignet ist also PEEK für Robotergelenkanwendungen? Die Antwort lässt sich auf drei Schlüsselfragen reduzieren: Wo passt es hin? Wo liegen seine Grenzen? Und wie weit ist die Technologie fortgeschritten?
Letztendlich sollte die Materialauswahl für Robotergelenke auf dem Lastspektrum und den Betriebsbedingungen basieren und nicht allein auf der Dichte.
Reines PEEK hat eine Dichte von etwa 1.30–1.32 g/cm³, etwa ein Sechstel der von Stahl (7.85 g/cm³) und etwa die Hälfte der von Aluminiumlegierungen (2.70 g/cm³).
Kohlenstofffaserverstärktes PEEK (CF-PEEK) hat typischerweise eine Dichte von etwa 1.44–1.55 g/cm³, abhängig vom Kohlenstofffasergehalt, und bleibt deutlich leichter als herkömmliche Metalle.
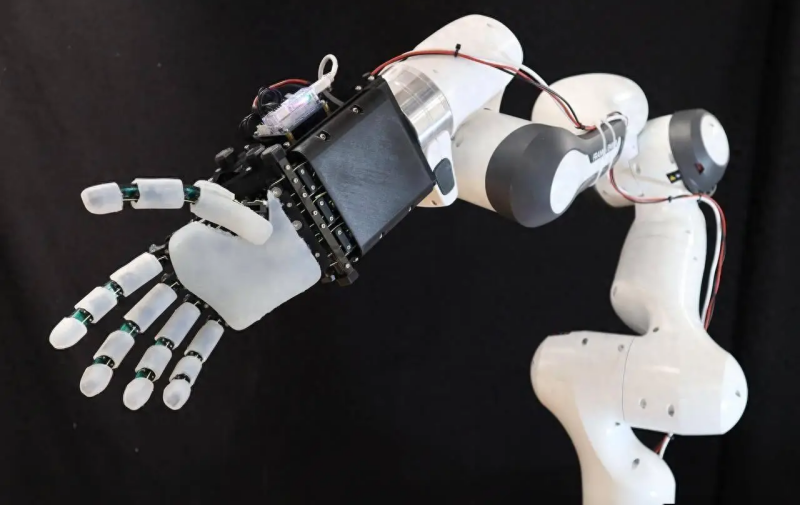
CF-PEEK-Komponenten, die in Robotergelenkanwendungen eingesetzt werden, können Gewichtsreduzierungen von etwa 40–62% im Vergleich zu Lösungen aus Aluminiumlegierungen erreichen, basierend auf öffentlich zugänglichen Herstellerdaten.
Der Effekt wird besonders wichtig in Richtung des distalen Endes eines Roboterarms. Da das Trägheitsmoment proportional zur Masse multipliziert mit dem Quadrat des Abstands von der Rotationsachse ist, kann die Gewichtsreduzierung des Handgelenks und der geschickten Hand einen erheblichen Einfluss auf die Gesamtdynamik des Roboters haben.
PEEK hat typischerweise einen Trockenreibungskoeffizienten von etwa 0.2–0.4, abhängig vom Gegenmaterial und den Betriebsbedingungen. Mit Additiven wie PTFE und Graphit kann der Reibungskoeffizient auf etwa 0.1–0.2 reduziert werden, während die Verschleißrate um eine bis zwei Größenordnungen sinken kann, abhängig von der spezifischen Sorte und den Testbedingungen.
Diese Eigenschaften sind besonders wertvoll in Medizin-, Halbleiter- und Haushaltsrobotik, wo Sauberkeits- und Wartungsanforderungen streng sein können.
PEEK hat jedoch auch Grenzen. Sein maximaler PV-Wert ist im Allgemeinen niedriger als der von Gleitpaarungen aus Metall, daher erfordern Bereiche, die extrem hohen Kontaktspannungen ausgesetzt sind, weiterhin eine entsprechende konstruktive Auslegung und Laststeuerung.
PEEK weist eine höhere viskoelastische Dämpfung auf als Metalle, wodurch es einen Teil der beim Zahneingriff entstehenden Aufprallenergie absorbieren und somit Vibrationen und Geräusche reduzieren kann.
Veröffentlichte Studien und experimentelle Daten zeigen, dass PEEK-Zahnradpaarungen den Lärm um etwa 5–15 dB im Vergleich zu Stahlzahnrädern ähnlicher Spezifikationen reduzieren können. Die tatsächlichen Ergebnisse hängen von der Zahnradgeometrie, dem Modul, der Last und den Betriebsbedingungen ab.
Dies ist besonders relevant für Mensch-Roboter-Kollaborationsanwendungen, bei denen Roboter in der Nähe von Menschen arbeiten und Geräusche sowie Vibrationen deutlicher wahrgenommen werden können.
Eine Einschränkung muss klar erkannt werden: unverstärktes PEEK hat nur eine mäßige Kriechfestigkeit, und eine längere Einwirkung statischer Lasten kann zu einer maßlichen Verformung führen.
Eine Kohlenstofffaserverstärkung kann das Kriechen erheblich reduzieren und die Dimensionsstabilität verbessern. Dies ist ein Hauptgrund, warum CF-verstärktes PEEK im Allgemeinen für tragende Getriebekomponenten bevorzugt wird, bei denen eine langfristige Dimensionsstabilität entscheidend ist.
Mit einer geeigneten Materialqualität und konstruktiven Auslegung können Komponenten unter dauerhafter Belastung und wiederholten Start-Stopp-Bedingungen eine stabile Leistung beibehalten, was dazu beiträgt, das Getriebespiel innerhalb der erforderlichen Montagetoleranz zu halten und das Positionsdriften über die Lebensdauer zu minimieren.
PEEK bietet stabile dielektrische Eigenschaften, ist nicht magnetisch und schirmt keine elektromagnetischen Felder ab. Diese Eigenschaften machen es geeignet für Isolationsbasen und Strukturkomponenten um Encoder, sechsachsige Kraft-/Drehmomentsensoren und andere empfindliche elektronische Komponenten innerhalb von Robotergelenken.
Medizinisches PEEK ist auch mit Biokompatibilitätszertifizierungen erhältlich und kann wiederholter Hochtemperatur-Dampfsterilisation standhalten, wodurch es für ausgewählte chirurgische Roboterkomponenten und Miniatur-Robotergelenke geeignet ist.
Die interlaminare Festigkeit von CF-PEEK wird durch die Faserausrichtung beeinflusst, und seine Kerbschlagzähigkeit kann niedriger sein als die von legierten Stählen. Unter hoher Drehmoment- und Stoßbelastung können typische Versagensarten Zahnfußbruch und interlaminare Delaminierung umfassen.
Unverstärktes PEEK hat eine Wärmeleitfähigkeit von etwa 0.25 W/(m·K), etwa 1/600 der von Aluminiumlegierungen. Eine Kohlenstofffaserverstärkung kann die Wärmeleitfähigkeit verbessern, aber der Anstieg bleibt begrenzt, typischerweise auf etwa 1–5 W/(m·K), abhängig vom Fasergehalt und der Ausrichtung.
Die von Motoren und Getrieben erzeugte Wärme lässt sich daher nur schwer über Polymerstrukturkomponenten ableiten. In geschlossenen Gelenkgehäusen kann Wärmeakkumulation die Alterung des Materials und der umliegenden Komponenten beschleunigen.
Für den Dauerbetrieb unter hoher Belastung ist ein effektiver Wärmemanagementpfad unerlässlich, der möglicherweise Metallrahmen, wärmeleitende Pads oder eine Zwangskühlung umfasst.
Hochleistungsmodifizierte PEEK-Harze sind deutlich teurer als technische Kunststoffe für allgemeine Anwendungen, während kohlenstofffaserverstärkte Sorten noch kostspieliger sind. Präzisionszahnräder und dünnwandige Bauteile haben zudem relativ enge Spritzguss-Prozessfenster und erfordern anspruchsvollere Werkzeuge.
Zum gegenwärtigen Zeitpunkt können die Gesamtkosten für kleinseriengefertigte Roboter-Gelenkmodule daher höher sein als bei vergleichbaren Metalllösungen.
Mit steigenden Produktionsvolumina könnten die Kosten weiter sinken. Dies sollte jedoch eher als zukunftsorientierter Trend und nicht als gegenwärtige Tatsache betrachtet werden.
Reines PEEK hat einen linearen Wärmeausdehnungskoeffizienten (CLTE) von etwa 47–60 × 10−6/K, etwa doppelt so hoch wie der von Aluminium und etwa fünfmal so hoch wie der von Stahl. Kohlenstofffaserverstärkung kann die Wärmeausdehnung reduzieren, aber der resultierende Wert kann immer noch höher sein als der von Metallen.
In Umgebungen mit erheblichen Temperaturschwankungen können sich das Zahnflankenspiel und die Lagervorspannung verschieben, wenn sich das Material ausdehnt oder zusammenzieht. Präzisionsgetriebesysteme erfordern daher eine geeignete strukturelle Kompensation, einschließlich Spielzuweisung und sorgfältiger Paarung ungleicher Materialien.
Die Chance für PEEK besteht nicht unbedingt darin, Metalle flächendeckend zu ersetzen, sondern Anwendungen zu adressieren, bei denen Metalle an ihre Grenzen stoßen in Bezug auf Gewichtsreduzierung, geräuscharmen Betrieb und wartungsfreie Leistung.
Innerhalb seiner Betriebsgrenzen kann PEEK eine sehr geeignete Materialwahl sein. Jenseits dieser Grenzen bleibt Metall die etablierte Lösung für anspruchsvolle tragende Anwendungen.
Handgelenke von humanoiden Robotern, Unterarmabschnitte, Getriebekomponenten für geschickte Hände, Endeffektoren, Endachsengelenke für kollaborative Roboter sowie Leichtbaugelenke für Medizin-, Reinraum- und Serviceroboter.
Hochbelastbare Primärgelenke können einen tragenden Metallrahmen mit PEEK-Zahnrädern, Buchsen und Dämpfungskomponenten kombinieren, um mechanische Festigkeit und Gewichtsreduzierung in Einklang zu bringen.
Primärgelenke von hochbelastbaren Industrierobotern, Geräte, die häufigen Stoßbelastungen ausgesetzt sind, sowie tragende Hauptgelenke in Unterkörperrobotern, die unter hohem Drehmoment arbeiten.
CF-PEEK-Gehäuse, Komponenten für den Flexspline, Halterungen und Hilfszahnkränze können Gewichtsreduzierungen von mehr als 40% erzielen und gleichzeitig Vorteile bei der Vibrations- und Geräuschdämpfung bieten.
Einige chinesische Hersteller haben leichte Roboter-Gelenkmodule mit hohem PEEK-Anteil eingeführt, die Gewichtsreduzierungen von etwa 62% erreichen und in die Roboter-Testphase übergehen.
Modifizierte PEEK-Zahnräder und -Buchsen sind für einige kleine Präzisionsrobotersysteme in die Serienproduktion gegangen, insbesondere dort, wo geringes Gewicht, geringe Reibung und Dimensionsstabilität wichtig sind.
PEEK wird verwendet in leichte Gehäuse, Endanschlaghalterungen, Isolierbuchsen, Sensorisolationssockel und Strukturbauteile für geschickte Roboterfinger.
Mikrogelenke und Komponenten, bei denen nicht-magnetische Eigenschaften und Beständigkeit gegen wiederholte Sterilisation wichtig sind.
Halbleiter- und biopharmazeutische Anwendungen, die eine geringe Partikelbildung und einen schmiermittelfreien Betrieb erfordern.
Anwendungen, die Beständigkeit gegen Korrosion und anspruchsvolle Umgebungsbedingungen erfordern.
Materialformulierungen entwickeln sich hin zu Mehrkomponentensystemen, die Kohlenstofffasern, Graphen und schmierende Füllstoffe kombinieren, um ein besseres Gleichgewicht zwischen Schlagzähigkeit, Ermüdungsbeständigkeit und Wärmeleitfähigkeit zu erreichen.
Hybridarchitekturen, die Metalleinsätze, PEEK-Getriebekomponenten und dedizierte Wärmemanagementpfade kombinieren, erweisen sich als praktischer Ansatz sowohl für leichte als auch für hochbelastbare Robotergelenke.
Fertigungstechnologien wie integriertes Spritzgießen und Endlosfaser-3D-Druck sollen den Ertrag verbessern und gleichzeitig die Verarbeitungs- und Montagekosten senken.
Prüfnormen für Ermüdungsverhalten, thermische Wechselbeanspruchung und Verschleiß von PEEK-basierten Robotergelenkkomponenten werden allmählich entwickelt. Zuverlässige und standardisierte Prüfmethoden werden eine wichtige Voraussetzung für die Großserienfertigung sein.
Für primäre tragende Gelenke ist ein praktischer Ansatz die Verwendung von Metall für die tragende Hauptstruktur, während PEEK für Getriebekomponenten, Buchsen und Dämpfungselemente integriert wird.
Ein vollständiger Ersatz durch PEEK wird für Anwendungen mit hohem Drehmoment, hoher Stoßbelastung oder kontinuierlichem Schwerlastbetrieb im Allgemeinen nicht empfohlen.
Bei direkter Verwendung in solchen Komponenten können sich diese Einschränkungen schließlich als Zahnflankenverschleiß und Spielzunahme manifestieren, was möglicherweise zu Positionierungs- und Genauigkeitsproblemen über längere Betriebszeiträume führt.
Roboter-Gelenkanwendungen erfordern mehr als nur die einfache Wahl eines Hochleistungspolymers. Bei der Materialauswahl solltenLastspektrum, Reibung und Verschleiß, Betriebstemperatur, Dimensionsstabilität, Wärmemanagement und Verarbeitungsmethode berücksichtigt werden.
LFT-G bietet PEEK- und kohlenstofffaserverstärkte PEEK-Compounds für anspruchsvolle technische Anwendungen. Erzählen Sie uns von Ihrem Bauteil, den Betriebsbedingungen und den Leistungsanforderungen, und unser technisches Team hilft Ihnen bei der Bewertung einer geeigneten Materiallösung.
Sprechen Sie mit unserem technischen TeamFolge uns :


-- Updates mit den neuesten Themen erhalten
 Email
 Deutsch
 English
 français
 русский
 italiano
 español
 português
 العربية
 日本語
 한국의
 中文